
La función de transferencia de un filtro Butterworth describe matemáticamente cómo el filtro modifica la amplitud y la fase de una señal en función de la frecuencia. En su configuración paso bajo, está diseñado para proporcionar una respuesta en frecuencia plana en la banda de paso, sin ondulaciones ni resonancias, y una atenuación que aumenta progresivamente fuera de ella.
Para un filtro Butterworth de orden \(n\), la forma general de la función de transferencia es:
\[T(s)=\frac{N(s)}{D(s)}=\frac{k}{s^{n}+b_{n-1}s^{n-1}+\cdots +b_{1}s+b_{0}}\]
Esta es una respuesta de todos los polos. El filtro está caracterizado por los valores de \(\omega_c\) y \(n\), donde \(\omega_c\) es la frecuencia angular de corte y \(n\) es el orden del filtro.
Qué es un filtro Butterworth
El filtro Butterworth, introducido por Stephen Butterworth en 1930, está diseñado para ser «plano como un tablero» en la banda pasante. Esto significa que, en esta región, no presenta ondulaciones ni resonancias, garantizando una reproducción de sonido precisa.
Los filtros Butterworth tienen una respuesta máxima plana que en el dominio del tiempo corresponde a un sistema amortiguado críticamente. Suavidad tiene como contrapartida la disminución de la inclinación del descenso.
Esta característica hace que el filtro Butterworth sea especialmente útil cuando se requiere mantener la fidelidad tonal y evitar alteraciones bruscas de la señal dentro de la banda de paso.
Tipos de filtros según la frecuencia
Un filtro se caracteriza por su curva de respuesta de frecuencia, que indica la forma en que las diferentes frecuencias en la entrada se atenúan o amplifican. Todos los componentes electrónicos de sonido poseen una curva de respuesta de frecuencia particular, aunque lo ideal sería que esta curva fuese plana entre los 20 y los 20.000 Hz, ya que toda desviación conlleva una modificación artificial del timbre del sonido.
Los filtros más usuales pueden clasificarse, de acuerdo con la forma de esta curva de respuesta, en cuatro grandes familias: pasa-bajo, pasa-alto, pasa-banda y rechazo de banda.
- Filtro pasa-bajo: deja pasar las frecuencias por debajo de un determinado valor, denominado frecuencia de corte, también conocido como cut-off.
- Filtro pasa-alto: únicamente deja pasar las frecuencias superiores a la frecuencia de corte.
- Filtro pasa-banda: deja pasar una banda de frecuencias, eliminando el resto.
- Filtro de rechazo de banda: actúa de forma inversa al de pasa-banda.
En los equipos de audio, la abreviatura inglesa empleada para indicar la presencia de un filtro pasa-bajo es LPF, mientras que el filtro pasa-alto viene indicado como HPF.
Respuesta ideal y respuesta real
En un filtro ideal, la frecuencia de corte debería suponer una discontinuidad en la curva de respuesta, de forma que toda frecuencia por encima de este valor se atenuará totalmente y toda frecuencia por debajo se dejará tal cual.
En la práctica, esto no es posible y todos los filtros reales presentan una pendiente y rizado en la zona cercana a esta frecuencia de corte. Cuanto más inclinada sea esta pendiente de atenuación, más preciso será el filtro, aunque no siempre es el objetivo deseado.
El filtro Butterworth no intenta conseguir la transición más abrupta posible para un orden determinado, sino una respuesta plana y monótona en la banda de paso.
Función característica del filtro Butterworth
La función característica del filtro Butterworth de paso bajo normalizado se expresa como:
\[|T(s)|^{2}=\frac{1}{1+\omega^{2n}}\]
También puede escribirse como:
\[|T(s)|^{2}=\frac{1}{B_{n}(s)B_{n}(-s)}\]
En la comunidad filtrante, \(B_n(s)\) se llama el polinomio Butterworth y tiene la forma general:
\[B_n(s)=\begin{cases}\displaystyle\prod_{k=1}^{n/2}\left[s^{2}-2s\cos\left(\frac{2k+n-1}{2n}\pi\right)+1\right], & \text{para } n \text{ par}\\[1em]\displaystyle(s+1)\prod_{k=1}^{(n-1)/2}\left[s^{2}-2s\cos\left(\frac{2k+n-1}{2n}\pi\right)+1\right], & \text{para } n \text{ impar}\end{cases}\]
Una mayor factorización de los factores de segundo orden da como resultado raíces conjugadas complejas, por lo que generalmente se dejan en la forma mostrada.
Interpretación de la frecuencia de corte
La percepción se obtiene examinando el polinomio característico para una frecuencia real de radián, \(\omega\), donde \(s=\jmath\omega\).
En corriente continua, cuando \(\omega=0\), se obtiene:
\[|T(0)|^{2}=\frac{1}{1+0}=1\]
En la frecuencia normalizada \(\omega=1\), se obtiene:
\[|T(1)|^{2}=\frac{1}{1+1}=\frac{1}{2}\]
Por lo tanto, la respuesta de transmisión del filtro está a la mitad de la potencia en la frecuencia de esquina \(\omega=1\). En amplitud, este punto corresponde a una magnitud de \(1/\sqrt{2}\), es decir, aproximadamente \(-3\) dB respecto de la ganancia máxima.
Los coeficientes de transmisión en \(\omega=0\) y \(\omega=1\) son independientes del grado del polinomio característico. En la frecuencia de esquina de la respuesta de Butterworth, es decir, en \(1\text{ rad/s}\), la respuesta de transmisión está \(3\text{ dB}\) por debajo de su respuesta de transferencia máxima.
Forma normalizada y forma general
El prototipo Butterworth se define normalmente con una frecuencia de corte \(\omega_c=1\text{ rad/s}\) y una resistencia de referencia de \(1\,\Omega\). Para obtener una frecuencia de corte distinta, es necesario aplicar un escalamiento en frecuencia.
La función de transferencia de un filtro Butterworth paso bajo de orden \(n\), con ganancia de continua \(K\) y frecuencia de corte angular \(\omega_c\), puede expresarse como:
\[H(s)=\frac{K}{B_n(s/\omega_c)}\]
De forma equivalente, si el polinomio se expresa directamente en términos de \(s\), puede escribirse como:
\[H(s)=\frac{K\omega_c^n}{s^n+b_{n-1}\omega_c s^{n-1}+\cdots+b_1\omega_c^{n-1}s+b_0\omega_c^n}\]
Para un filtro normalizado con ganancia unitaria, la magnitud al cuadrado queda determinada por:
\[|H(\jmath\omega)|^2=\frac{1}{1+\left(\frac{\omega}{\omega_c}\right)^{2n}}\]
Por tanto, la magnitud es:
\[|H(\jmath\omega)|=\frac{1}{\sqrt{1+\left(\frac{\omega}{\omega_c}\right)^{2n}}}\]
Orden del filtro y pendiente de atenuación
El orden del filtro determina la rapidez con la que aumenta la atenuación fuera de la banda de paso. Cada incremento en el orden agrega \(-20\text{ dB/década}\) a la pendiente.
Un filtro de primer orden tiene una pendiente de \(-20\text{ dB/década}\), equivalente a \(-6\text{ dB/octava}\). Un filtro de segundo orden tiene una pendiente de \(-40\text{ dB/década}\), equivalente a \(-12\text{ dB/octava}\).
Por ejemplo, un filtro de cuarto orden tiene una pendiente de \(-80\text{ dB/década}\), equivalente a \(24\text{ dB/octava}\). En general, un filtro Butterworth de orden \(n\) presenta una caída de \(20n\text{ dB/década}\) en la banda atenuada.
| Orden | Pendiente aproximada | Pendiente por octava |
|---|---|---|
| 1 | -20 dB/década | -6 dB/octava |
| 2 | -40 dB/década | -12 dB/octava |
| 3 | -60 dB/década | -18 dB/octava |
| 4 | -80 dB/década | -24 dB/octava |
Un orden mayor proporciona una transición más estrecha entre la banda de paso y la banda atenuada, pero también puede introducir un desplazamiento de fase mayor y aumentar la complejidad del circuito o del cálculo digital.
Polinomios de Butterworth por orden
Los polinomios normalizados de Butterworth se pueden expresar mediante factores de primer y segundo orden.
| Orden \(n\) | Polinomio factorizado \(B_n(s)\) |
|---|---|
| 1 | \((s+1)\) |
| 2 | \((s^2+1.4142s+1)\) |
| 3 | \((s+1)(s^2+s+1)\) |
| 4 | \((s^2+0.7654s+1)(s^2+1.8478s+1)\) |
| 5 | \((s+1)(s^2+0.6180s+1)(s^2+1.6180s+1)\) |
| 6 | \((s^2+0.5176s+1)(s^2+1.4142s+1)(s^2+1.9319s+1)\) |
| 7 | \((s+1)(s^2+0.4450s+1)(s^2+1.2470s+1)(s^2+1.8019s+1)\) |
| 8 | \((s^2+0.3902+1)(s^2+1.1111s+1)(s^2+1.6629s+1)(s^2+1.9616s+1)\) |
Los factores de segundo orden representan pares de polos complejos conjugados. Por esta razón, los filtros de orden elevado suelen implementarse conectando en cascada varias secciones de segundo orden y, cuando el orden es impar, una sección adicional de primer orden.
Polos del filtro Butterworth
Los polos del filtro Butterworth se encuentran uniformemente distribuidos sobre una circunferencia en el plano \(s\), y se seleccionan los que se encuentran en el semiplano izquierdo para garantizar una red realizable y estable.
Las raíces del denominador situadas en el semiplano izquierdo se expresan como:
\[s_i=\exp\left\{\jmath(2i-1+n)\frac{\pi}{2n}\right\},\qquad i=1,2,\ldots,n\]
La función de transferencia se construye agrupando esos polos:
\[H(s)=\frac{K}{\prod_{i=1}^{n}(s-s_i)}\]
En la forma normalizada, los polos tienen módulo unitario. Al introducir la frecuencia de corte, los polos se escalan mediante \(\omega_c\).
Ejemplo de tercer orden
Para un filtro Butterworth de tercer orden, el polinomio normalizado es:
\[B_3(s)=(s+1)(s^2+s+1)\]
Por tanto, la función de transferencia paso bajo normalizada con ganancia unitaria es:
\[H(s)=\frac{1}{(s+1)(s^2+s+1)}\]
Al desarrollar el denominador se obtiene:
\[H(s)=\frac{1}{s^3+2s^2+2s+1}\]
Respuesta en frecuencia
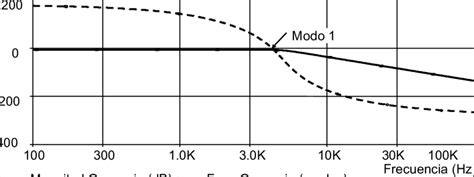
El filtro Butterworth logra su plano en la banda pasante ajustando la ganancia de cada polo del filtro para distribuir uniformemente las contribuciones al sistema. Esto asegura que, a medida que la frecuencia aumenta, la magnitud del filtro decrece suavemente.
A frecuencias bajas, \(\omega\ll\omega_c\), la magnitud del filtro se aproxima a la ganancia de continua:
\[|H(\jmath\omega)|\approx K\]
En la frecuencia de corte, \(\omega=\omega_c\), la magnitud es:
\[|H(\jmath\omega_c)|=\frac{K}{\sqrt{2}}\]
A frecuencias muy superiores a la frecuencia de corte, \(\omega\gg\omega_c\), la magnitud se aproxima a:
\[|H(\jmath\omega)|\approx K\left(\frac{\omega_c}{\omega}\right)^n\]
En decibelios, la atenuación puede calcularse mediante:
\[A(\omega)=10\log_{10}\left[1+\left(\frac{\omega}{\omega_c}\right)^{2n}\right]\]
La respuesta de amplitud de un filtro Butterworth es monótona: no presenta máximos locales, ondulaciones ni resonancias en la banda de paso ni en la banda de rechazo.
Desplazamiento de fase
Además de afectar la magnitud de la señal, los filtros también introducen un desplazamiento en fase. El filtro Butterworth presenta un desplazamiento de fase moderado y progresivo.
- A bajas frecuencias, \(\omega\ll\omega_c\), el desplazamiento es cercano a \(0^\circ\).
- En la frecuencia de corte, cada polo contribuye aproximadamente con \(-45^\circ\).
- A frecuencias altas, \(\omega\gg\omega_c\), la fase total se aproxima a \(-90^\circ\) por cada polo.
| Orden del filtro | Fase aproximada en la frecuencia de corte | Fase aproximada a frecuencias altas |
|---|---|---|
| 1 | -45° | -90° |
| 2 | -90° | -180° |
| 3 | -135° | -270° |
Este comportamiento moderado en fase lo hace más musical y menos intrusivo en comparación con otros filtros más agresivos como el Chebyshev.
El empleo de filtros tiene consecuencias sobre la relación de fase de una señal de audio. En los sistemas de sonido, conocer la respuesta de fase es fundamental cuando se combinan distintas vías de graves, medios y agudos mediante crossovers.
Comparación con otros tipos de filtros
Existen distintos tipos estándar de filtros: Butterworth, Chebyshev, inversa de Chebyshev, Bessel y elípticos.
| Filtro | Respuesta en banda pasante | Pendiente de atenuación | Desplazamiento de fase | Ventaja principal |
|---|---|---|---|---|
| Butterworth | Plana | Moderada | Moderado y progresivo | Sonido natural y transición suave |
| Chebyshev tipo I | Ondulada | Pronunciada | Significativo | Transición más rápida |
| Chebyshev tipo II | Plana | Pronunciada | Significativo | Transición rápida sin ondulación en la banda de paso |
| Elíptico | Ondulada | Muy pronunciada | Alto | Máxima selectividad |
| Bessel | Plana | Suave | Mínimo | Preserva la coherencia temporal |
Los filtros Butterworth y Chebyshev tipo II tienen bandas de paso planas y bandas de transición anchas. Los filtros Chebyshev de tipo I y elíptico se desinflan más rápido pero tienen ondulaciones en la banda de paso. El filtro de Bessel tiene un retardo de grupo aproximadamente constante a lo largo de la banda de paso.
Los Chebyshev decaen más rápidamente que los Butterworth. Los Butterworth se comportan mejor en la banda de paso.
Diseño de un filtro Butterworth
El objetivo del diseño es encontrar \(\omega_c\) y \(n\) que satisfagan las especificaciones de atenuación y frecuencia.
Especificación de las características
Las especificaciones de un filtro pueden referirse a la frecuencia de paso, la frecuencia de rechazo, la atenuación permitida y el tipo de respuesta requerido.
En el diseño de filtros por el método de la aproximación siempre consideraremos especificaciones de filtro paso bajo. Para diseñar otro filtro, como pasa-alto, pasa-banda o rechazo de banda, se realizarán transformaciones de las especificaciones.
Los parámetros de discriminación y selectividad permiten valorar la separación entre las regiones de paso y de atenuación. Un parámetro de discriminación pequeño corresponde a un filtro paso bajo de alta calidad, mientras que un parámetro de selectividad próximo a uno corresponde a un filtro paso bajo casi ideal.
Cálculo del orden
Si se especifica una atenuación máxima \(A_p\) en la frecuencia de paso \(\omega_p\) y una atenuación mínima \(A_s\) en la frecuencia de rechazo \(\omega_s\), el orden mínimo del filtro Butterworth se obtiene mediante:
\[n\geq\frac{\log_{10}\left(\dfrac{10^{A_s/10}-1}{10^{A_p/10}-1}\right)}{2\log_{10}\left(\dfrac{\omega_s}{\omega_p}\right)}\]
Si \(n\) no es entero redondearemos al siguiente \(n\) que asegure el cumplimiento de especificaciones.
Cálculo de la frecuencia de corte
Una vez determinado el orden, la frecuencia de corte puede calcularse imponiendo que el filtro pase por la esquina \((\omega_p,H_p)\).
Para una especificación de atenuación en la banda de paso, puede obtenerse mediante:
\[\omega_c=\frac{\omega_p}{\left(10^{A_p/10}-1\right)^{1/(2n)}}\]
También puede determinarse a partir de la frecuencia de rechazo:
\[\omega_c=\frac{\omega_s}{\left(10^{A_s/10}-1\right)^{1/(2n)}}\]
La frecuencia de corte es la frecuencia a la que la respuesta de magnitud del filtro es \(1/\sqrt{2}\) en el caso del prototipo Butterworth.
Implementación analógica
En el dominio analógico, los filtros Butterworth se diseñan mediante circuitos RC, RL o redes activas con amplificadores operacionales.
Los filtros activos Butterworth y Chebyshev solo paso bajo pueden implementarse mediante secciones Sallen-Key conectadas en cascada. Estos circuitos implementan la respuesta de Butterworth o Chebyshev según el valor de sus componentes.
Otra posibilidad es utilizar un filtro activo de segundo orden MFB. Un filtro pasa bajos activo de segundo orden MFB permite el paso de frecuencias bajas y atenúa las frecuencias altas.
Está compuesto por siete elementos, dos condensadores, cuatro resistencias y un amplificador operacional. La entrada es por la resistencia \(R_1\) y la salida se toma en la salida del amplificador operacional.
Se conoce como activo porque tiene un elemento activo que es el amplificador operacional, es de segundo orden porque tiene dos elementos reactivos y se llama MFB por la doble realimentación que presenta el circuito.
Sus principales dos características son las siguientes: la salida es inversa respecto a la entrada y presenta una ganancia que puede ser menor, igual o mayor a uno.
Secciones de segundo orden
Un filtro de segundo orden, o filtro de dos polos, consiste en una sección cuya pendiente de atenuación alcanza \(-40\text{ dB/década}\), equivalente a \(-12\text{ dB/octava}\).
Los filtros de orden superior se construyen conectando en cascada varias secciones de primer y segundo orden. El valor del factor de calidad \(Q\) y el valor de la constante \(k\) dependen de la aproximación que se vaya a usar.
| Aproximación | Característica principal |
|---|---|
| Butterworth | Respuesta más plana posible hasta la frecuencia de corte |
| Chebyshev | Mayor rapidez de transición con ondulación en la banda de paso |
| Bessel | Fase aproximadamente lineal y mejor respuesta temporal |
La aproximación Butterworth da la respuesta más plana posible hasta la frecuencia de corte, se basa en los polinomios de Butterworth, la aproximación Chebyshev genera una cresta que hace que la pendiente sea más rápida en la banda de paso y se basa en los polinomios de Chebyshev, y la aproximación Bessel presenta una fase lineal y está basada en los polinomios de Bessel.
Filtros pasivos
Los filtros pasivos Butterworth se implementan normalmente como filtros en escalera. Puede utilizarse una estructura con el mínimo número de inductancias o una estructura con el mínimo número de condensadores.
En un filtro pasivo, el orden del filtro lo determina el número total de elementos almacenadores de energía, es decir, condensadores más inductancias.
Conocido \(n\) y \(\omega_c\), la tabla muestra los valores de condensadores e inductancias para \(\omega_c=1\text{ rad/s}\) y \(R_L=1\,\Omega\). A estos filtros se les conoce como filtros paso bajo pasivos prototipo o normalizados.
Uso de tablas y escalamiento
Conocido el tipo del filtro que deseamos implementar, el valor de los componentes se obtiene de las tablas.
Los filtros activos paso bajo prototipo o normalizados utilizan \(\omega=1\text{ rad/s}\) y resistencias de \(1\,\Omega\). Como la frecuencia de diseño y las resistencias reales no suelen coincidir con esos valores, se debe aplicar una ley de escalamiento en frecuencia e impedancia.
Escalamiento en frecuencia
Se desea multiplicar la frecuencia característica de un filtro por una constante \(\alpha\). Si la frecuencia del filtro \(\omega\) pasa a ser \(\alpha\omega\), deben modificarse los valores de los componentes utilizados para no variar otras características del filtro.
En filtros pasivos:
\[\omega\rightarrow\alpha\omega,\qquad C\rightarrow\frac{C}{\alpha},\qquad L\rightarrow\frac{L}{\alpha}\]
En filtros activos, que solo tienen resistencias y condensadores, se escalan únicamente los valores de \(R\) o los valores de \(C\):
\[\omega\rightarrow\alpha\omega,\qquad C\rightarrow\frac{C}{\alpha}\quad\text{o}\quad R\rightarrow\frac{R}{\alpha}\]
Escalamiento de impedancias
El escalamiento de impedancias permite mantener la frecuencia de corte y utilizar otros valores de impedancia disponibles.
Si \(R\rightarrow\beta R\), entonces:
\[C\rightarrow\frac{C}{\beta},\qquad L\rightarrow\beta L\]
De esta forma, se pueden reutilizar filtros diseñados previamente modificando las frecuencias de corte o los valores de las resistencias empleadas.
Transformaciones a otros tipos de filtro
El diseño de un filtro pasa-alto, pasa-banda o rechazo de banda puede obtenerse a partir de un prototipo paso bajo mediante transformaciones de frecuencia.
Transformación paso bajo a paso alto
En la función de transferencia, la transformación paso bajo a paso alto equivale a sustituir:
\[s\rightarrow\frac{1}{s}\]
Esta transformación se produce al sustituir resistencias por condensadores de valor \(1/R\) y condensadores por resistencias de valor \(1/C\) en el filtro paso bajo activo prototipo.
En el filtro paso bajo pasivo prototipo, equivale a sustituir inductancias por condensadores de valor \(1/L\) y condensadores por inductancias de valor \(1/C\).
Transformación paso bajo a paso banda
La transformación paso bajo a paso banda permite obtener una banda de frecuencias limitada por una frecuencia inferior y una frecuencia superior.
Esta transformación equivale a poner en cascada dos filtros activos prototipo. En el filtro paso bajo pasivo prototipo se sustituyen los elementos por redes resonantes equivalentes.
Transformación paso bajo a rechazo de banda
La transformación paso bajo a rechazo de banda equivale a poner en paralelo dos filtros activos prototipo. En el filtro paso bajo pasivo prototipo se sustituyen los elementos por redes resonantes de comportamiento complementario.
Filtros Butterworth en sistemas de audio
Cuando hablamos de filtros en sonido, estos tienen más importancia de lo que en un principio pueda parecer. Los filtros están presentes en los ecualizadores, ya sean analógicos, digitales, paramétricos o gráficos, asimismo se encuentran en los procesadores de altavoces, crossovers e incluso en la mayoría de equipos de audio existente.
El ecualizador es el elemento que permite modificar la curva de respuesta en frecuencia de un sistema de audio. Esta modificación se realiza con el empleo de bancos de filtros pasa-banda en paralelo, alterando, mediante la actuación sobre sus controles, la señal recibida y modificando así la respuesta del sistema sonoro hasta conseguir una respuesta idónea para el local y tipo de música deseada.
La mayoría de ecualizadores también poseen filtros pasa-altos o pasa-bajos variables. Otro parámetro importante en los filtros es el valor de la pendiente, es decir los decibelios por octava de esta.
En los filtros como observamos en el dibujo superior, la frecuencia central \(f_0\), llamada “Center Frequency”, está relacionada con el ancho de banda, llamado “Bandwidth”, que se toma como referencia en el punto de \(-3\text{ dB}\), es decir, el espacio comprendido entre \(f_1\) y \(f_2\).
Aplicación en crossovers
A la hora de ajustar un sistema de sonido es fundamental, cuando se va a combinar las distintas vías de graves, medios y agudos mediante los crossover, conocer las consecuencias sobre la respuesta de fase y frecuencia del sistema.
Los filtros Butterworth tienen como característica una atenuación de \(3\text{ dB}\) en el punto de corte. Los filtros Linkwitz Riley tienen como característica una atenuación de \(6\text{ dB}\) en el punto de corte. Los filtros Bessel tienen como característica una atenuación de \(8\text{ dB}\) en el punto de corte.
Si combinamos dos filtros Butterworth HPF y LPF, la respuesta de frecuencia resultante es de \(+3\text{ dB}\) en el punto de corte, debido a que este tipo de filtros tiene \(-3\text{ dB}\) en el punto de corte y la respuesta de fase idéntica.
Si dos filtros de segundo orden se combinan en un crossover, el filtro pasa-alto presenta \(90^\circ\) hacia arriba y el filtro pasa-bajo presenta \(90^\circ\) hacia abajo, con lo que al sumar ambos la diferencia será de \(180^\circ\) y puede producirse cancelación en ese punto.
Para solucionar este problema, basta con invertir la polaridad de uno de los filtros, ya que esto hace que la fase cambie \(180^\circ\), de modo que habrá suma en el punto de corte.
Filtros digitales Butterworth
Los filtros digitales que se encuentran en ecualizadores o procesadores de altavoces son reproducciones digitales de filtros analógicos. Un concepto erróneo es que los filtros analógicos sí alteran la relación de fase mientras que los digitales no lo hacen.
Los filtros digitales pueden utilizarse para simular dispositivos analógicos, reducir la frecuencia de muestreo, realzar determinadas bandas, analizar el espectro y realizar filtrado creativo.
Para evitar el aliasing, antes de convertir un fichero a una frecuencia de muestreo inferior, debe aplicarse un filtro pasa-bajo con frecuencia de corte igual a la mitad de la nueva frecuencia de muestreo.
Si se desea pasar un fichero grabado a \(44.100\text{ Hz}\) a \(22.050\text{ Hz}\), se debe filtrar el sonido eliminando sus componentes frecuenciales por encima de \(11.025\text{ Hz}\).
El análisis espectral permite detectar frecuencias molestas causadas por interferencias eléctricas, para proceder a su filtrado posterior.
Diseño digital con MATLAB
La función butter diseña filtros digitales Butterworth de paso bajo, paso alto, paso banda o rechazo de banda, y también filtros analógicos Butterworth.
La sintaxis básica para diseñar un filtro digital Butterworth paso bajo de orden \(n\) con frecuencia de corte normalizada \(W_n\) es:
[b,a] = butter(n,Wn)
La función devuelve los coeficientes de numerador y denominador de la función de transferencia del filtro.
Para seleccionar el tipo de filtro se utiliza:
[b,a] = butter(n,Wn,ftype)
- "low" especifica un filtro paso bajo con frecuencia de corte \(W_n\).
- "high" especifica un filtro paso alto con frecuencia de corte \(W_n\).
- "bandpass" especifica un filtro paso banda cuando \(W_n\) es un vector de dos elementos.
- "stop" especifica un filtro eliminador de banda cuando \(W_n\) es un vector de dos elementos.
Si \(W_n\) es un escalar, butter diseña un filtro paso bajo o paso alto con una frecuencia de corte \(W_n\). Si \(W_n\) es el vector de dos elementos \([w_1,w_2]\), donde \(w_1 Para los filtros digitales, las frecuencias de corte deben estar entre 0 y 1, donde 1 corresponde a la tasa de Nyquist, la mitad de la tasa de muestreo o \(\pi\) radianes por muestra. Para los filtros analógicos, las frecuencias de corte deben expresarse en radianes por segundo y pueden tomar cualquier valor positivo. El siguiente ejemplo diseña un filtro Butterworth paso bajo de sexto orden con una frecuencia de corte de \(300\text{ Hz}\), para datos muestreados a \(1000\text{ Hz}\): fc = 300; La señal puede filtrarse mediante: dataIn = randn(1000,1); Para diseñar un filtro Butterworth eliminador de banda de sexto orden con frecuencias de borde normalizadas de \(0.2\pi\) y \(0.6\pi\) radianes por muestra: [b,a] = butter(3,[0.2 0.6],'stop'); En los diseños de paso banda y eliminador de banda, \(n\) representa la mitad del orden del filtro, por lo que los filtros resultantes son de orden \(2n\). Para diseñar un filtro Butterworth paso alto de noveno orden con una frecuencia de corte de \(300\text{ Hz}\) y una tasa de muestreo de \(1000\text{ Hz}\): [z,p,k] = butter(9,300/500,"high"); La salida puede expresarse como ceros, polos y ganancia, o convertirse en secciones de segundo orden. Para diseñar un filtro Butterworth paso banda de vigésimo orden con una frecuencia de corte inferior de \(500\text{ Hz}\), una frecuencia de corte superior de \(560\text{ Hz}\) y una tasa de muestreo de \(1500\text{ Hz}\): fs = 1500; En este caso se utiliza la representación del espacio de estados y posteriormente se convierte a secciones de segundo orden. Para filtros digitales, la función de transferencia puede expresarse como: \[H(z)=k\frac{(1-z_1z^{-1})(1-z_2z^{-1})\cdots(1-z_rz^{-1})}{(1-p_1z^{-1})(1-p_2z^{-1})\cdots(1-p_rz^{-1})}\] Para filtros analógicos, la forma equivalente es: \[H(s)=k\frac{(s-z_1)(s-z_2)\cdots(s-z_r)}{(s-p_1)(s-p_2)\cdots(s-p_r)}\] La función butter también puede devolver las matrices que especifican la representación en el espacio de estados: [A,B,C,D] = butter(___) La representación en secciones de segundo orden puede solicitarse mediante: [B,A] = butter(n,Wn,"ctf") La división de un filtro IIR digital en secciones en cascada mejora su estabilidad numérica y reduce su susceptibilidad a errores de cuantificación de coeficientes. En general, se recomienda utilizar funciones de transferencia en cascada para diseñar filtros IIR digitales. Si se diseña el filtro mediante una función de transferencia de una sola sección, pueden aparecer inestabilidades numéricas debido a errores de redondeo incluso para órdenes relativamente bajos. Para devolver los coeficientes de un filtro Butterworth paso alto de noveno orden como una cascada de secciones de segundo orden: Wn = 300/(1000/2); La matriz de coeficientes del numerador es: B = 5×3 La matriz de coeficientes del denominador es: A = 5×3 Para filtrar señales utilizando funciones de transferencia en cascada se utiliza la función ctffilt. Para analizar filtros representados como funciones de transferencia en cascada se utiliza la aplicación Filter Analyzer. También puede devolverse la ganancia general del sistema mediante: [B,A,gS] = butter(___) Si se especifica que se devuelva \(g_S\), la función butter normaliza los coeficientes del numerador de modo que la primera columna de \(B\) sea 1 y devuelve la ganancia general del sistema en \(g_S\). Si no se especifica que se devuelva \(g_S\), la función butter distribuye uniformemente la ganancia del sistema por todas las secciones del sistema utilizando la función scaleFilterSections. Para diseñar un filtro analógico Butterworth se añade el argumento "s": [___] = butter(___,"s") Las frecuencias de corte analógicas deben expresarse en radianes por segundo. Si se dispone de una frecuencia en hercios, debe multiplicarse por \(2\pi\): \[\omega_c=2\pi f_c\] Por ejemplo, para diseñar un filtro analógico Butterworth paso bajo de quinto orden con una frecuencia de corte de \(2\text{ GHz}\): n = 5; La respuesta en frecuencia puede calcularse mediante: w = 2*pi*1e9*logspace(-2,1,4096)'; El filtro Butterworth se utiliza habitualmente en sistemas de crossover, ecualización, eliminación de ruido y filtros anti-solapamiento para aplicaciones de conversión de datos. El filtro Butterworth pasa bajas está diseñado para proporcionar una respuesta en frecuencia plana en la banda de paso. Este es usado comúnmente en filtros anti-solapamiento para aplicación de conversión de datos. En procesamiento de audio, su comportamiento suave en magnitud y fase lo convierte en una herramienta útil para preservar la integridad de la señal. En sistemas de altavoces, puede emplearse para dividir el espectro entre las vías de graves, medios y agudos. El filtrado selectivo también puede utilizarse para simular dispositivos analógicos de baja calidad, como teléfonos o radios antiguas, que se caracterizan por tener curvas de frecuencia bastante estrechas. El realzado sonoro es especialmente eficaz y aconsejable con grabaciones de voz. La voz humana posee componentes entre los \(100\text{ Hz}\) y los \(5.000\text{ Hz}\) aproximadamente, y la manipulación de frecuencias múltiplos de estos fundamentales, los armónicos, consigue efectos muy sorprendentes. El análisis espectral es una herramienta muy útil que puede dar una idea de las cualidades y carencias de cualquier sonido. En ocasiones, se infiltran en las grabaciones molestos ruidos con una frecuencia fija, causados por interferencias eléctricas, y el análisis espectral permite detectar estas frecuencias para proceder a su filtrado posterior. El filtro Butterworth es apropiado cuando la prioridad es obtener una banda de paso plana y una transición suave, sin ondulaciones ni resonancias. Su función de transferencia permite controlar de manera directa la frecuencia de corte y el orden del sistema. Un orden bajo reduce la complejidad y el desplazamiento de fase, pero proporciona una transición más ancha. Un orden alto mejora la discriminación entre frecuencias próximas, aunque incrementa la pendiente, la complejidad de implementación y la variación de fase. Cuando se necesita una transición más abrupta para un orden determinado, los filtros Chebyshev o elípticos suelen ser más adecuados. Cuando se necesita preservar especialmente la forma temporal de la señal, el filtro Bessel ofrece un retardo de grupo más uniforme. tags:
#funcion #de #transferencia #filtro #butterworth
Ejemplo: filtro paso bajo digital
fs = 1000;
[b,a] = butter(6,fc/(fs/2));
freqz(b,a,[],fs)
dataOut = filter(b,a,dataIn);Ejemplo: filtro eliminador de banda
freqz(b,a)Ejemplo: filtro paso alto
sos = zp2sos(z,p,k);
freqz(sos)Ejemplo: filtro paso banda
[A,B,C,D] = butter(10,[500 560]/(fs/2));
sos = ss2sos(A,B,C,D);
freqz(sos,[],fs)Representaciones de la función de transferencia digital
Ejemplo de representación CTF
[B,A] = butter(9,Wn,"high","ctf")
0.2544 -0.2544 0
0.2544 -0.5088 0.2544
0.2544 -0.5088 0.2544
0.2544 -0.5088 0.2544
0.2544 -0.5088 0.2544
1.0000 0.1584 0
1.0000 0.3264 0.0561
1.0000 0.3575 0.1570
1.0000 0.4189 0.3554
1.0000 0.5304 0.7165Ganancia del sistema
Diseño de un filtro analógico
wc = 2*pi*2e9;
[zb,pb,kb] = butter(n,wc,"s");
[bb,ab] = zp2tf(zb,pb,kb);
[hb,wb] = freqs(bb,ab,w);Aplicaciones prácticas
Elección del filtro Butterworth
COMPARATIVA FILTROS DE MOCHILA + ¡¡SORTEO!! || OASE VS. TIDAL VS. AQUACLEAR
Publicaciones populares: