
La respuesta en frecuencia indica cómo un filtro modifica la amplitud y la fase de una señal de entrada en distintas frecuencias. Permite evaluar características como la frecuencia de corte, el ancho de banda, la ganancia, la atenuación y el comportamiento temporal del filtro.
Para medirla, se elige una señal de prueba, se aplica al filtro, se mide la señal de salida y se representan los resultados. En un filtro digital, la respuesta de frecuencia compleja puede calcularse a partir de sus coeficientes mediante freqz; en un filtro analógico, puede obtenerse mediante freqs.
Qué es un filtro y qué representa su respuesta en frecuencia
Un filtro es un dispositivo de procesamiento de señal que selecciona o cambia la composición de una señal de entrada a una frecuencia específica, y logra el objetivo de reducir el ruido no deseado y la interferencia al mejorar o suprimir la amplitud de la señal en un rango de frecuencia específico.
Por lo general, se compone de capacitancia, inductancia, resistencia, componentes magnéticos y la inductancia y capacitancia de los parámetros de distribución, esta red permite que pasen ciertas frecuencias y otros componentes de frecuencia se suprimen y atenuan, y el filtro es en realidad un circuito selectivo de frecuencia.
Un filtro es un circuito cuya respuesta en frecuencia se adecua a unas especificaciones que pueden referirse a la amplitud y/o la fase. La respuesta en frecuencia se describe mediante la función de transferencia:
H(jω) = Vsalida(jω) / Ventrada(jω)
El módulo de esta función indica cuánto se amplifica o atenúa la señal, mientras que su argumento indica el desfase introducido por el filtro. La magnitud suele expresarse en decibelios mediante 20 log10|H(jω)|.
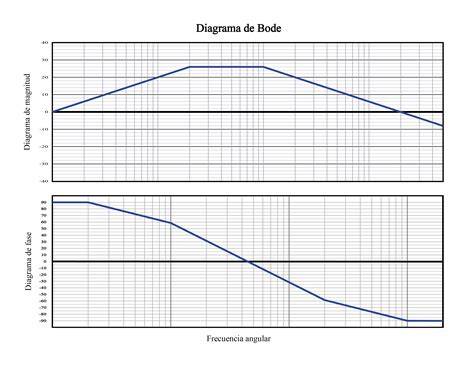
Cómo medir la respuesta en frecuencia
1. Elegir una señal de prueba
La señal de prueba debe permitir analizar el comportamiento del circuito en el intervalo de frecuencias de interés. Una señal sinusoidal es especialmente adecuada porque, en un sistema lineal, el filtro conserva la frecuencia de la señal y modifica principalmente su amplitud y su fase.
También se puede utilizar una señal de barrido, que recorre progresivamente un intervalo de frecuencias, o una señal que contenga muchas frecuencias simultáneamente. En todos los casos, es necesario conocer la amplitud y la frecuencia de la señal aplicada.
2. Aplicar la señal al filtro
Se conecta la señal de prueba a la entrada del filtro y se mantiene constante su amplitud mientras se cambia la frecuencia. Para cada frecuencia se registra la tensión de entrada y la tensión de salida.
La relación entre ambas señales permite calcular la ganancia del filtro:
|H(f)| = |Vsalida(f)| / |Ventrada(f)|
Si se desea determinar también la respuesta de fase, se mide la diferencia temporal entre la entrada y la salida y se convierte en ángulo:
φ(f) = 360° · Δt · f
3. Medir la señal de salida
Para cada frecuencia se mide la amplitud de la señal de salida y, cuando es necesario, el desfase respecto a la entrada. Las mediciones pueden realizarse con un osciloscopio, un analizador de redes o un sistema de adquisición de datos.
La amplitud puede expresarse en unidades lineales o en decibelios. Una atenuación de 3 dB corresponde aproximadamente a una amplitud igual a 1/√2 de la amplitud de referencia.
4. Representar los resultados
Los resultados se representan normalmente mediante un diagrama de Bode. La magnitud se muestra en decibelios y la frecuencia suele utilizar una escala logarítmica; la fase se representa en grados respecto a la frecuencia.
La representación permite localizar la frecuencia de corte, identificar la banda de paso y la banda atenuada, observar la banda de transición y comparar la pendiente de filtros de distinto orden.
Clasificación según la respuesta en amplitud
Filtro paso bajo
El filtro paso bajo permite el paso de los componentes de frecuencia por debajo de la frecuencia de corte y suprime los componentes de frecuencia por encima de la frecuencia de corte.
Desde la frecuencia 0 hasta la frecuencia de corte, las características de amplitud-frecuencia permiten que los componentes de baja frecuencia pasen sin atenuación significativa, mientras que los componentes de frecuencia superior se atenúan progresivamente.
Filtro paso alto
El filtro paso alto permite el paso de componentes de frecuencia superiores a la frecuencia de corte y suprime los componentes de frecuencia por debajo de la frecuencia de corte.
Las características de amplitud-frecuencia son aproximadamente constantes entre la frecuencia de corte y frecuencias superiores, por lo que los componentes de alta frecuencia pasan casi sin atenuación, mientras que los componentes de baja frecuencia se atenúan en gran medida.
Filtro paso banda
El filtro paso banda permite el paso de los componentes de frecuencia situados dentro de un intervalo determinado y atenúa los componentes situados fuera de dicho intervalo.
Está definido por una frecuencia de corte inferior y una frecuencia de corte superior. Entre ambas se encuentra la banda de paso, mientras que las regiones situadas por debajo y por encima corresponden a bandas atenuadas.
Filtro rechaza banda
El filtro rechaza banda permite el paso de los componentes de frecuencia situados fuera de un determinado rango de frecuencia y suprime los situados dentro de ese intervalo.
La banda de parada está entre f1 y f2, intervalo en el que se atenúan los componentes de frecuencia, mientras que las señales de los demás componentes pasan casi sin atenuación.
Filtro paso todo
El filtro paso todo modifica principalmente la fase de la señal y mantiene aproximadamente constante su amplitud dentro del intervalo de operación.
El filtro paso bajo y el filtro paso alto son las dos formas básicas de filtro; otros filtros pueden descomponerse en estos dos tipos de filtros. La conexión en serie de un filtro paso bajo y un filtro paso alto puede formar un filtro paso banda.
Parámetros característicos
Frecuencia de corte
La frecuencia de corte es la frecuencia por encima o por debajo de la cual la señal se atenúa 3 dB en un filtro real o completamente en un filtro ideal.
En un filtro paso bajo, la frecuencia de corte marca el límite superior de la banda de paso. En un filtro paso alto, marca el límite inferior. En un filtro paso banda o rechaza banda se utilizan dos frecuencias de corte, una inferior y otra superior.
Banda de paso
La banda de paso es el intervalo de frecuencias para las que la respuesta en amplitud es la unidad en un filtro ideal o está por encima de 1/√2 en un filtro real.
Banda atenuada
La banda atenuada es el intervalo de frecuencias para las que la respuesta en amplitud es nula en un filtro ideal o está por debajo de 1/√2 en un filtro real.
Banda de transición
No existe un filtro ideal, y no debe haber un límite estricto entre la banda de paso y la banda de parada en el diagrama de características de amplitud-frecuencia del filtro real.
Hay una banda de transición entre la banda de paso y la banda de parada, y las frecuencias dentro de la banda de transición no se suprimen completamente, solo se atenúan. Al diseñar el filtro, se espera que la banda de transición sea lo más estrecha posible, es decir, que los componentes de frecuencia fuera de la banda de paso se atenúen lo más rápido posible.
Orden del filtro
El orden de un filtro es el grado del polinomio del denominador de la función de transferencia H(s). El orden del filtro determina la pendiente máxima en dB/dec de la atenuación.
| Orden | Pendiente máxima |
|---|---|
| n = 1 | -20 dB/dec |
| n = 2 | -40 dB/dec |
| n = 3 | -60 dB/dec |
| Filtro ideal | Pendiente infinita, n → ∞ |
Filtro ideal y filtro real
Un filtro ideal es un filtro que puede hacer que la amplitud y la fase de la señal en la banda de paso no se distorsionen, y el componente de frecuencia en la banda de parada se atenúe a cero, y hay una línea divisoria clara entre la banda de paso y la banda de parada.
Las características de amplitud-frecuencia de un filtro ideal en la banda de paso deben ser constantes, la pendiente de las características de fase-frecuencia debe ser constante y las características de amplitud-frecuencia fuera de la banda de paso deben ser cero.
Un filtro real presenta una transición gradual entre la banda de paso y la banda de parada. Además, los componentes, las tolerancias, la carga y las limitaciones físicas impiden obtener una atenuación infinita o una separación perfectamente vertical entre ambas bandas.
Tipos de filtros según sus componentes
Filtros activos
Los filtros activos usan circuitos integrados, generalmente amplificadores operacionales. Sus aplicaciones comunes incluyen el audio, ya que presentan mucha atenuación a alta frecuencia.
Un filtro activo puede proporcionar ganancia y no necesita necesariamente inductores, aunque su funcionamiento está limitado por el ancho de banda y las características del amplificador operacional.
Filtros pasivos
Los filtros pasivos usan componentes pasivos R, C y L. Sus aplicaciones incluyen la potencia y la alta frecuencia.
Los filtros pasivos no requieren alimentación adicional para realizar la función de filtrado, pero pueden introducir pérdidas y su comportamiento depende de la impedancia de la fuente y de la carga.
Clasificación según la pérdida de energía
Filtro reflectante
Los filtros reflectantes, también conocidos como filtros sin pérdidas, funcionan según el principio de formar una gran discontinuidad de impedancia característica en la ruta de transmisión de señales electromagnéticas, de modo que la mayor parte de la energía electromagnética se refleja de vuelta a la fuente de señal.
El filtro reflectante adopta una red pasiva compuesta por elementos de almacenamiento de energía como el inductor L y el condensador C, que tiene buenas características de selección de frecuencia, pero es fácil de generar resonancia.
Filtro absorbente
El filtro absorbente utiliza elementos con pérdida para que la energía de la señal de perturbación se disipe en el filtro y se logre el propósito de suprimir la interferencia.
El filtro de absorción puede evitar la resonancia causada por parámetros parásitos o por el desajuste de impedancia, pero su selectividad de frecuencia es más pobre.
El filtro de absorción utiliza material de ferrita u otros materiales con pérdidas para pasar o enrollar cables en materiales de ferrita de varias formas, y utiliza su inductancia y pérdida por corrientes de Foucault del campo magnético para bloquear la propagación de señales de perturbación.
Familias de aproximación de filtros
Filtro Butterworth
Los requisitos del filtro Butterworth se establecen a partir de las características de amplitud-frecuencia, independientemente de las características de fase-frecuencia.
El filtro Butterworth tiene una característica de amplitud plana máxima, que se caracteriza por una curva de respuesta de frecuencia máximamente plana en la banda de paso sin ondulación, mientras que la banda de detención de frecuencia disminuye gradualmente a cero.
Filtro Chebyshev
El filtro de Chebyshev es un filtro cuya amplitud de respuesta de frecuencia presenta ondulaciones en la banda de paso o en la banda de parada.
El filtro de Chebyshev decae más rápido que el filtro de Butterworth en la zona de transición, pero las características de amplitud-frecuencia de la respuesta de frecuencia no son tan planas como las de este último.
El error entre las curvas de respuesta de frecuencia del filtro de relación de corte y el filtro ideal es mínimo, pero hay fluctuaciones de amplitud dentro de la banda de paso.
Chebyshev tipo I
El filtro Chebyshev tipo I presenta ondulaciones en la banda de paso y una transición más rápida que la del filtro Butterworth.
Chebyshev tipo II
El filtro Chebyshev tipo II, también conocido como filtro recíproco de Chebyshev, se usa con menos frecuencia porque la velocidad de corte de frecuencia no es tan rápida como la del Tipo I y no requiere más componentes electrónicos.
El filtro Chebyshev tipo II no tiene fluctuaciones de amplitud en la banda de paso, solo en la banda de parada. La entrada de frecuencia a la función de diseño Chebyshev Tipo II establece el comienzo de la banda de parada en lugar del final de la banda de paso.
Filtro Bessel
El filtro Bessel es el que tiene la amplitud y la respuesta de fase más planas. La respuesta de fase del paso de banda es casi lineal.
Los filtros Bessel se utilizan en equipos de audio porque proporcionan una cantidad igual de retardo a todas las frecuencias por debajo de su frecuencia de corte, donde el ruido fuera de banda debe eliminarse sin comprometer la relación de fase de múltiples señales en la banda.
El filtro de Bessel tiene un retardo de grupo aproximadamente constante a lo largo de la banda de paso.
| Familia | Característica principal |
|---|---|
| Butterworth | Banda de paso plana y transición más amplia |
| Chebyshev tipo I | Ondulaciones en la banda de paso y transición rápida |
| Chebyshev tipo II | Banda de paso plana y ondulaciones en la banda de parada |
| Elíptico | Transición rápida y ondulaciones en las bandas |
| Bessel | Retardo de grupo aproximadamente constante |
Los filtros Butterworth y Chebyshev Tipo II tienen bandas de paso planas y bandas de transición anchas. Los filtros Chebyshev de tipo I y elíptico se desinflan más rápido pero tienen ondulaciones en la banda de paso.
Respuesta de frecuencia de filtros digitales
En el dominio digital, freqz utiliza un algoritmo basado en FFT para calcular la respuesta en frecuencia de la transformada Z de un filtro digital.
La instrucción devuelve la respuesta en frecuencia compleja de p puntos, H(ejω), del filtro digital. En su forma más sencilla, freqz acepta los vectores de coeficientes del filtro b y a, así como un entero p que especifica el número de puntos en los que calcular la respuesta en frecuencia.
freqz devuelve la respuesta en frecuencia compleja en el vector h y los puntos reales de frecuencia en el vector w en rad/s. freqz puede aceptar otros parámetros, como la frecuencia de muestreo o un vector de puntos de frecuencia arbitrarios.
Frecuencia normalizada y frecuencia de Nyquist
Esta toolbox utiliza la convención de que la unidad de frecuencia es la frecuencia de Nyquist, definida como la mitad de la frecuencia de muestreo.
La frecuencia de Nyquist normaliza el parámetro de frecuencia de corte para todas las funciones básicas de diseño de filtros. Para un sistema con una frecuencia de muestreo de 1000 Hz, por ejemplo, 300 Hz es 300/500 = 0,6.
Para convertir la frecuencia normalizada en frecuencia angular en torno al círculo de la unidad, multiplique por π. Para volver a convertir la frecuencia normalizada en hercios, multiplique por la mitad de la frecuencia de muestreo.
Ejemplo con un filtro Chebyshev tipo I
El siguiente ejemplo encuentra la respuesta en frecuencia de 256 puntos para un filtro Chebyshev de tipo I de 12.º orden. Llamar a freqz especifica una frecuencia de muestreo fs de 1000 Hz:
[b,a] = cheby1(12,0.5,200/500);
[h,f] = freqz(b,a,256,1000);
Puesto que la lista de parámetros incluye una frecuencia de muestreo, freqz devuelve un vector f que contiene los 256 puntos de frecuencia entre 0 y fs/2 utilizados en el cálculo de la respuesta en frecuencia.
Representación de magnitud y fase
Si llama a freqz sin argumentos de salida, representa tanto la magnitud en lugar de la frecuencia como la fase en lugar de la frecuencia.
Por ejemplo, un filtro Butterworth de paso bajo de noveno orden con una frecuencia de corte de 400 Hz, basado en una frecuencia de muestreo de 2000 Hz, es:
[b,a] = butter(9,400/1000);
freqz también puede aceptar un vector de puntos de frecuencia arbitrarios para utilizarlo en el cálculo de la respuesta en frecuencia.
w = linspace(0,pi);
h = freqz(b,a,w);
Este cálculo obtiene la respuesta de frecuencia compleja en los puntos de frecuencia de w para el filtro definido por los vectores b y a. Los puntos de frecuencia pueden ir desde 0 hasta 2π.
Para especificar un vector de frecuencia que vaya desde cero hasta su frecuencia de muestreo, incluya tanto el vector de frecuencia como el valor de frecuencia de muestreo en la lista de parámetros.
Respuesta de frecuencia de una función de transferencia digital
La respuesta de magnitud de un filtro paso bajo IIR de tercer orden puede calcularse a partir de la siguiente función de transferencia:
H(z)=0.05634(1+z-1)(1-1.0166z-1+z-2)(1-0.683z-1)(1-1.4461z-1+0.7957z-2).
El numerador y el denominador se expresan como convoluciones de polinomios:
b0 = 0.05634;
b1 = [1 1];
b2 = [1 -1.0166 1];
a1 = [1 -0.683];
a2 = [1 -1.4461 0.7957];
b = b0*conv(b1,b2);
a = conv(a1,a2);
[h,w] = freqz(b,a,'whole',2001);
La respuesta de magnitud se representa en decibelios mediante:
plot(w/pi,20*log10(abs(h)))
ax = gca;
ax.YLim = [-100 20];
ax.XTick = 0:.5:2;
xlabel('Normalized Frequency (\times\pi rad/sample)')
ylabel('Magnitude (dB)')
Respuesta de frecuencia de un filtro paso banda FIR
Un filtro paso banda FIR puede diseñarse con una banda de paso entre 0.35π y 0.8π rad/muestra, 3 dB de ondulación, una primera banda de parada entre 0 y 0.1π rad/muestra con una atenuación de 40 dB y una segunda banda de parada desde 0.9π rad/muestra hasta la frecuencia de Nyquist con una atenuación de 30 dB.
sf1 = 0.1; pf1 = 0.35; pf2 = 0.8; sf2 = 0.9;
pb = linspace(pf1,pf2,1e3)*pi;
bp = designfilt("bandpassfir", StopbandAttenuation1=40,StopbandFrequency1=sf1, PassbandFrequency1=pf1,PassbandRipple=3, PassbandFrequency2=pf2,StopbandFrequency2=sf2);
[h,w] = freqz(bp,1024);
hpb = freqz(bp,pb);
La magnitud puede representarse tanto en unidades lineales como en decibelios, resaltando la banda de paso:
subplot(2,1,1)
plot(w/pi,abs(h),pb/pi,abs(hpb),'.-')
axis([0 1 -1 2])
legend("Response","Passband",Location="south")
ylabel("Magnitude")
subplot(2,1,2)
plot(w/pi,db(h),pb/pi,db(hpb),".-")
axis([0 1 -60 10])
xlabel("Normalized Frequency (\times\pi rad/sample)")
ylabel("Magnitude (dB)")
Respuesta de magnitud de un filtro paso alto
Un filtro Butterworth paso alto de tercer orden puede diseñarse con una frecuencia 3 dB normalizada de 0.5π rad/muestra.
[b,a] = butter(3,0.5,'high');
[h,w] = freqz(b,a);
dB = mag2db(abs(h));
plot(w/pi,dB)
xlabel('\omega / \pi')
ylabel('Magnitude (dB)')
ylim([-82 5])
Respuesta de frecuencia de filtros analógicos
En el dominio analógico, freqs evalúa la respuesta en frecuencia para un filtro definido por dos vectores de coeficientes de entrada, b y a.
Su operación es similar a la de freqz; puede especificar un número de puntos de frecuencia que utilizar, suministrar un vector de puntos de frecuencia arbitrarios y representar la respuesta de magnitud y de fase del filtro.
Comparación de filtros paso bajo IIR analógicos
Para diseñar un filtro analógico Butterworth paso bajo de quinto orden con una frecuencia de corte de 2 GHz, se multiplica por 2π para convertir la frecuencia en radianes por segundo y se calcula la respuesta en frecuencia en 4096 puntos.
n = 5;
wc = 2*pi*2e9;
w = 2*pi*1e9*logspace(-2,1,4096)';
[zb,pb,kb] = butter(n,wc,"s");
[bb,ab] = zp2tf(zb,pb,kb);
[hb,wb] = freqs(bb,ab,w);
gdb = -diff(unwrap(angle(hb)))./diff(wb);
Un filtro Chebyshev tipo I de quinto orden puede diseñarse con la misma frecuencia de borde y 3 dB de ondulación de la banda de paso:
[z1,p1,k1] = cheby1(n,3,wc,"s");
[b1,a1] = zp2tf(z1,p1,k1);
[h1,w1] = freqs(b1,a1,w);
gd1 = -diff(unwrap(angle(h1)))./diff(w1);
Un filtro Chebyshev tipo II de quinto orden puede diseñarse con la misma frecuencia de borde y 30 dB de atenuación de la banda de parada:
[z2,p2,k2] = cheby2(n,30,wc,"s");
[b2,a2] = zp2tf(z2,p2,k2);
[h2,w2] = freqs(b2,a2,w);
gd2 = -diff(unwrap(angle(h2)))./diff(w2);
Un filtro elíptico de quinto orden puede diseñarse con la misma frecuencia de borde, 3 dB de ondulación de la banda de paso y 30 dB de atenuación de la banda de parada:
[ze,pe,ke] = ellip(n,3,30,wc,"s");
[be,ae] = zp2tf(ze,pe,ke);
[he,we] = freqs(be,ae,w);
gde = -diff(unwrap(angle(he)))./diff(we);
Un filtro de Bessel de quinto orden puede diseñarse con la misma frecuencia de borde:
[zf,pf,kf] = besself(n,wc);
[bf,af] = zp2tf(zf,pf,kf);
[hf,wf] = freqs(bf,af,w);
gdf = -diff(unwrap(angle(hf)))./diff(wf);
La atenuación se representa en decibelios y la frecuencia se expresa en gigahercios:
fGHz = [wb w1 w2 we wf]/(2e9*pi);
plot(fGHz,mag2db(abs([hb h1 h2 he hf])))
axis([0 5 -45 5])
grid on
xlabel("Frequency (GHz)")
ylabel("Attenuation (dB)")
legend(["butter" "cheby1" "cheby2" "ellip" "besself"])
El retardo de grupo se representa en nanosegundos:
gdns = [gdb gd1 gd2 gde gdf]*1e9;
gdns(gdns<0) = NaN;
loglog(fGHz(2:end,:),gdns)
grid on
xlabel("Frequency (GHz)")
ylabel("Group delay (ns)")
legend(["butter" "cheby1" "cheby2" "ellip" "besself"])
Respuesta en frecuencia: Diagrama de Bode | | UPV
Interpretación de la respuesta de frecuencia
Una respuesta de magnitud plana en la banda de paso indica que la amplitud de las señales pertenecientes a ese intervalo se conserva con poca variación. Las ondulaciones muestran variaciones de ganancia dentro de la banda y deben evaluarse junto con los requisitos del sistema.
Una transición más estrecha permite separar frecuencias cercanas con mayor rapidez, pero puede aumentar la complejidad del filtro y producir una respuesta de fase menos uniforme. Una respuesta de fase aproximadamente lineal conserva mejor la relación temporal entre los distintos componentes de una señal.
El retardo de grupo permite evaluar la dependencia temporal de la fase respecto a la frecuencia. El filtro de Bessel tiene un retardo de grupo aproximadamente constante a lo largo de la banda de paso, mientras que otras aproximaciones pueden ofrecer una atenuación más rápida a costa de una mayor variación del retardo.
La elección del filtro depende de la prioridad del sistema: una banda de paso plana, una transición rápida, una atenuación elevada en la banda de parada o una respuesta de fase con menor distorsión.
tags: #respuesta #en #frecuencia #de #un #filtro
Publicaciones populares:
- Guía de uso: Filtro para deshumidificador De’Longhi Tasciugo y compatibilidad de modelos
- Guía rápida: limpieza del filtro del Fagor FAS 3612 y solución de atascos
- Cómo reconocer mascarillas FFP2 lavables con homologación española
- Cómo los árboles artificiales devuelven aire limpio
- Ingredientes de la Mascarilla para pies Pilaten y análisis