
Un filtro paso banda es un dispositivo que permite que las frecuencias dentro de un rango específico pasen y atenúa las frecuencias fuera de ese rango. Estos filtros son ampliamente utilizados en aplicaciones de telecomunicaciones, audio y procesamiento de señales, permitiéndote aislar bandas de frecuencia específicas mientras excluyes el ruido o interferencias no deseadas.
El tipo de respuesta de un filtro paso banda describe cómo varía su ganancia y su fase cuando cambia la frecuencia de la señal de entrada. La respuesta ideal permite el paso uniforme de las frecuencias comprendidas entre dos límites y atenúa completamente las frecuencias inferiores y superiores; sin embargo, los filtros reales presentan transiciones graduales, atenuación, ondulación y desplazamiento de fase.
Qué es la respuesta de un filtro paso banda
Los filtros paso banda juegan un papel crucial al permitirte aislar un rango específico de frecuencias mientras bloqueas las demás. El funcionamiento básico de estos dispositivos se basa en permitir que solo las frecuencias dentro de un ancho de banda definido puedan pasar, mientras que todas las demás son significativamente atenudadas.
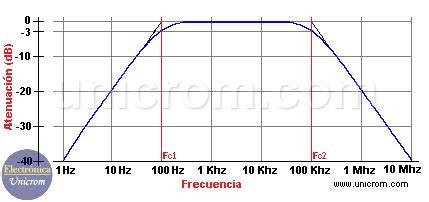
La respuesta a la frecuencia del filtro puede ser ilustrada mediante una recta de ganancia, que muestra cómo la señal se atenúa a través de diferentes frecuencias. Esta representación permite observar la banda de paso, las regiones de transición y las bandas de parada.
La señal que pasa entre \(f_1\) y \(f_2\) se transmite con mínima atenuación. Las frecuencias por debajo de \(f_1\) y por encima de \(f_2\) se atenúan considerablemente.
Parámetros que definen la respuesta
Antes de introducir algunas de las posibilidades, debemos definir una serie de parámetros importantes.
Frecuencias de corte
Debido a que un filtro de paso de banda produce atenuación a ambos lados de la frecuencia central, hay dos frecuencias de “3 dB hacia abajo”. A la frecuencia inferior normalmente se le da el nombre \(f_1\), y se da la superior \(f_2\).
Estas frecuencias marcan los límites de la banda de paso y suelen definirse en los puntos donde la potencia disminuye 3 dB respecto al nivel máximo de transmisión.
Ancho de banda
La diferencia entre \(f_2\) y \(f_1\) se llama el ancho de banda del filtro y se abrevia como \(BW\).
Matemáticamente, el ancho de banda se calcula como:
\[\Delta f = f_{2} - f_{1}\]
donde \(f_{2}\) es la frecuencia de corte superior y \(f_{1}\) es la frecuencia de corte inferior.
Un aspecto importante de la banda de paso es su ancho, que es la diferencia entre estas dos frecuencias.
Frecuencia central
Comparable a la frecuencia de ruptura es la frecuencia central, o pico, del filtro. Este es el punto de ganancia máxima. En los circuitos RLC, generalmente se le conoce como la frecuencia de resonancia. El símbolo para la frecuencia central es \(f_o\).
La frecuencia central de un filtro paso banda se define comúnmente como:
\[f_c = \sqrt{f_{1} \cdot f_{2}}\]
Es importante señalar que la frecuencia central no es igual al promedio aritmético de \(f_1\) y \(f_2\).
Por ejemplo, si tienes un filtro paso banda con \(f_{1} = 100 \text{ Hz}\) y \(f_{2} = 200 \text{ Hz}\), entonces la frecuencia central \(f_c\) se calcula así:
\[f_c = \sqrt{100 \cdot 200} = 141.42 \text{ Hz}\]
Factor de calidad
Por razones históricas, los filtros pasabanda normalmente se especifican con el parámetro \(Q\), el factor de calidad, que es el recíproco del factor de amortiguación.
El factor de calidad del filtro paso banda, comúnmente conocido como \(Q\), se define para medir la selectividad del filtro. Se expresa matemáticamente por:
\[Q = \frac{f_c}{\Delta f}\]
donde \(f_c\) es la frecuencia central y \(\Delta f\) es el ancho de banda en el cual la señal es transmitida.
A mayor factor de calidad \(Q\), más selectivo es tu filtro, permitiéndote distinguir frecuencias muy cercanas con mayor claridad.
Consideremos un filtro paso banda con una frecuencia central de \(500 \text{ Hz}\) y un ancho de banda de \(50 \text{ Hz}\). El factor de calidad \(Q\) se calcularía como:
\[Q = \frac{500}{50} = 10\]
| Parámetro | Descripción |
|---|---|
| \(f_1\) | Frecuencia de corte inferior |
| \(f_2\) | Frecuencia de corte superior |
| \(f_c\) o \(f_o\) | Frecuencia central o frecuencia de resonancia |
| \(BW\) o \(\Delta f\) | Ancho de banda del filtro |
| \(Q\) | Factor de calidad y medida de selectividad |
Tipos de respuesta en frecuencia
Respuesta paso banda ideal
Un filtro paso bajo ideal (que es imposible de obtener en el mundo real) dejaría pasar los componentes por debajo de una frecuencia de corte (Fc).
La respuesta paso banda ideal se caracteriza por una ganancia constante dentro de la banda de paso y una atenuación infinita fuera de ella. En un dispositivo real, la transición entre la banda de paso y la banda de parada es gradual.
Respuesta real con regiones de transición
Las frecuencias de banda de parada inferior y superior del filtro, \(fstoplower\) y \(fstopupper\), son las frecuencias por debajo y por encima de las cuales la atenuación es igual a o mayor que el valor especificado con StopbandAttenuation.
El ancho de transición inferior del filtro, \(Wlower\), es \(fpasslower - fstoplower\), donde la frecuencia de banda de paso inferior \(fpasslower\) es el primer elemento del fpass especificado.
El ancho de transición superior del filtro, \(Wupper\), es \(fstopupper - fpassupper\), donde la frecuencia de banda de paso superior \(fpassupper\) es el segundo elemento de fpass.
Cuanto menor sea la inclinación, más ancha será la región de transición.
Respuesta de amplitud
La respuesta de amplitud muestra la ganancia o atenuación del filtro en función de la frecuencia. En la banda de paso, la señal puede transmitirse con mínima atenuación, aunque la mayoría de los filtros no ideales también atenúan la señal de entrada en la banda de paso.
El valor máximo de esta atenuación dependiente de la frecuencia se denomina ondulación de banda de paso.
La atenuación es la tasa de disminución de la amplitud fuera del ancho de banda.
Respuesta de fase
También se grafica la respuesta de fase de este filtro. Tenga en cuenta la transición de fase muy rápida en el área alrededor \(f_o\).
La respuesta de fase indica el desplazamiento que experimentan las distintas componentes frecuenciales al atravesar el filtro. Una variación rápida de fase alrededor de la frecuencia central puede ser importante en señales impulsivas, datos digitales y sistemas en los que la forma temporal de la señal debe conservarse.
Relación entre selectividad y forma de la respuesta
Un filtro con un factor de calidad bajo tiene una banda de paso relativamente ancha y distingue peor entre frecuencias próximas. Un filtro con un factor de calidad alto concentra la transmisión alrededor de la frecuencia central y presenta una respuesta más selectiva.
Si un filtro requiere una unidad bastante baja \(Q\), digamos unidad o menos, el filtro se realiza mejor como una cascada de filtros separados de paso bajo y alto.
Para mayores \(Q\) s, examinaremos dos posibles realizaciones.
Los filtros de retroalimentación múltiple se utilizarán para \(Q\) s de hasta aproximadamente 10.
Para aplicaciones que requieren \(Q\) s de aproximadamente 10 o más, el filtro variable de estado es la forma de elección.
Filtros paso banda pasivos y activos
Recuerda que los filtros paso banda pueden ser tanto pasivos como activos, dependiendo de la aplicación y el diseño necesarios.
Filtros LC
Los filtros LC combinan inductores (L) y capacitores (C), y son ampliamente utilizados para altas frecuencias debido a su simplicidad y efectividad.
Los filtros LC son populares en aplicaciones de radiofrecuencia debido a su simplicidad y efectividad en frecuencias más altas.
Un filtro LC básico es un filtro paso banda pasivo formado por un inductor (L) y un capacitor (C).
Este tipo de filtro puede ser calculado utilizando la siguiente fórmula para la frecuencia de resonancia:
\[f_r = \frac{1}{2\pi\sqrt{LC}}\]
Filtros activos
En cambio, los filtros activos, al no depender de inductores, son ideales para frecuencias más bajas y ofrecen prestaciones adicionales como la amplificación de la señal.
Los filtros paso banda activos ofrecen varias ventajas sobre los pasivos, incluyendo la capacidad de amplificar la señal sin necesidad de transformadores, un mayor control sobre las características de respuesta en frecuencia, menos componentes para la misma funcionalidad, y una mejor estabilidad en la supresión de frecuencias no deseadas.
En estos casos, se prefieren los filtros activos, que utilizan amplificadores operacionales.
Estos filtros activos permiten una mayor flexibilidad y ajuste de parámetros tales como la ganancia y el ancho de banda.
Respuesta de filtros paso banda de segundo orden
El filtro básico de retroalimentación múltiple es de segundo orden.
Contiene dos elementos reactivos como se muestra en la Figura\(\PageIndex{2}\).
Un par de elementos crea la respuesta de paso bajo \((R_1C_1)\), y el otro par crea la respuesta de paso alto \((R_2C_2)\).
Al igual que con los diseños de paso alto y bajo VCVS, el circuito de la Figura\(\PageIndex{2}\) se normaliza a una frecuencia central de 1 radián por segundo.
La extrapolación a nuevas frecuencias centrales se realiza de la misma manera que se mostró anteriormente.
Se puede ver en la Ecuación\ ref {11.18} que mayores \(Q\) s producirán mayores ganancias.
Para un \(Q\) de 10, la ganancia de voltaje será de 200.
Para que este circuito funcione correctamente, la ganancia de bucle abierto del amplificador operacional utilizado debe ser mayor a 200 en la frecuencia central elegida.
Por lo general, se incluye un factor de seguridad de 10 para mantener la estabilidad alta y la distorsión baja.
Para un \(Q\) de 10 y una frecuencia central de 2 kHz, el amplificador operacional necesitará una \(f_{unity}\) de al menos 4 MHz.
No es posible utilizar este tipo de filtro para alta frecuencia, \(Q\) trabajo alto, ya que los amplificadores operativos estándar pronto “se quedan sin vapor”.
Aparte de esta dificultad, las altas ganancias producidas por valores incluso moderados para bien \(Q\) pueden ser poco prácticas.
Configuración de ganancia unitaria
Para muchas aplicaciones, se preferiría una versión de ganancia de unidad.
Esto no es particularmente difícil de lograr.
Todo lo que tenemos que hacer es atenuar la señal de entrada por un factor igual a la ganancia de voltaje del filtro.
Si bien es posible colocar un par de resistencias frente al filtro para crear un divisor de voltaje, hay una manera más eficiente.
Podemos \(R_1\) dividirnos en dos componentes, como se muestra en la Figura\(\PageIndex{3}\).
Siempre y cuando el equivalente de Thevenin de \(R_{1a}\) y \(R_{1b}\) como se ve desde el amplificador operacional sea igual al valor de \(R_1\), la frecuencia de sintonización del filtro no se cambiará.
Al usar estos valores para \(R_{1a}\) y \(R_{1b}\), el filtro tendrá una ganancia máxima de unidad.
El \(Q\) es demasiado alto para usar filtros separados de paso alto y bajo, pero suficientemente bajo para que se pueda usar un tipo de retroalimentación múltiple.
Práctico cualquier amplificador operacional moderno excederá la \(f_{unity}\) especificación.
Filtro variable de estado
La variable de estado a menudo se conoce como el filtro universal, ya que las salidas de paso de banda, paso alto y paso bajo están disponibles.
Con componentes adicionales, también se puede formar una salida de rechazo de banda.
A diferencia de las formas de filtro anteriores examinadas, el filtro básico de variable de estado requiere tres amplificadores operacionales.
Además, es un tipo de segundo orden, aunque son posibles tipos de orden superior.
El filtro de variable de estado se basa en integradores.
La forma general utiliza un amplificador sumador y dos integradores, como se muestra en la Figura\(\PageIndex{7}\).
Para entender cómo funciona este circuito a nivel intuitivo, recuerde que los integradores son básicamente filtros de paso bajo de primer orden.
Como puede ver, la salida extrema derecha ha pasado a través de los integradores y produce una respuesta de paso bajo.
Si la salida de paso bajo se suma desfasada con la señal de entrada, la información de baja frecuencia se cancelará, dejando solo los componentes de alta frecuencia.
Por lo tanto, la salida del verano es la salida de paso alto del filtro.
Si la señal de paso alto está integrada (usando la misma frecuencia crítica), el resultado será una respuesta de paso de banda.
Esto se ve en la salida del primer integrador.
La señal de paso de banda también se enruta de nuevo al amplificador sumador de entrada.
Al cambiar la cantidad de la señal que se retroalimenta, la respuesta cerca de la frecuencia crítica puede alterarse, ajustando efectivamente el filtro \(Q\).
Finalmente, el bucle se completa integrando la respuesta de paso banda, que produce la salida de paso bajo.
En efecto, el rolloff de −6 dB por octava del segundo integrador compensa perfectamente la respuesta de paso de banda ascendente a continuación \(f_o\).
Esto produce una respuesta plana a continuación \(f_o\).
Dos formas populares de configurar el filtro variable de estado son las formas de ganancia fija y ganancia ajustable.
Ganancia fija
La forma de ganancia fija se muestra en la Figura\(\PageIndex{8}\).
Este circuito utiliza un total de tres amplificadores operacionales.
El \(Q\) del circuito está configurado por una sola resistencia, \(R_Q\).
\(Q\)s hasta 100 son posibles con filtros de variable de estado.
Para las salidas de paso alto y bajo, la ganancia de este circuito es la unidad.
Ganancia ajustable
La figura\(\PageIndex{9}\) muestra una versión de ganancia ajustable.
Para el uso de paso alto o bajo, la ganancia es igual al valor arbitrario \(K\), mientras que para el uso de paso de banda, la ganancia es igual a \(KQ\).
Esta variación requiere un cuarto amplificador operacional para aislar los ajustes \(Q\) y ganancia.
Aunque cuatro amplificadores operacionales pueden sonar como una gran cantidad de dispositivos, recuerde que existe una variedad de paquetes de amplificador operacional cuádruple, lo que indica que el diseño físico real puede ser bastante pequeño.
Además, aunque hay disponibles tres salidas diferentes, no es posible optimizar individualmente cada una para su uso simultáneo.
En consecuencia, la variable de estado se usa con mayor frecuencia como un filtro de paso alto/bajo estable y conmutable, o como un filtro de \(Q\) paso de banda alto.
Limitaciones prácticas de la respuesta
En las aplicaciones prácticas, determinar las características del filtro se hace utilizando simulaciones que consideran factores reales como la resistencia parasitaria y la tolerancia de los componentes.
La precisión en los valores de los componentes es crucial para el correcto funcionamiento del filtro.
Las tolerancias de los componentes deben considerarse durante el diseño.
En simulaciones como esta, es muy importante que se empleen modelos de amplificador operacional realistas.
Si se usa una versión sobreidealizada, el comportamiento no ideal debido a una reducción de la ganancia de bucle pasará desapercibido.
Este error es más probable que ocurra en circuitos con frecuencias centrales altas y/o altas \(Q\) s.
Puede verificarlo traduciendo el filtro a una frecuencia más alta y volviendo a ejecutar la simulación.
Por ejemplo, si \(C_1\) y \(C_2\) se disminuyen en un factor de 1000, la frecuencia central debe moverse hasta aproximadamente 1 MHz.
Si la simulación se ejecuta de nuevo con un rango apropiado de frecuencias de prueba, verá que el ancho de banda limitado del amplificador operacional \(\mu\) A741 corta prematuramente la respuesta del filtro.
El resultado es una frecuencia de pico más de una octava por debajo del objetivo, una amplitud máxima varios dB por debajo de 0 y una curva de respuesta asimétrica.
La gráfica de fases que acompaña también muestra una gran desviación del filtro ideal.
El filtro de retroalimentación múltiple no es adecuado para alta frecuencia o \(Q\) trabajo alto.
Ejemplo de respuesta de un filtro LC
Imagina que necesitas diseñar un filtro paso banda para un sistema de radio que debe permitir el paso de frecuencias entre 88 MHz y 108 MHz, el rango usual para la radio FM.
Consideremos un filtro LC básico, que es un filtro paso banda pasivo formado por un inductor (L) y un capacitor (C).
Supongamos que elegimos un inductor de 1 µH y deseamos alcanzar una frecuencia central \(f_c\) de 98 MHz.
Aplicando la fórmula, calculamos la capacitancia necesaria:
\[C = \frac{1}{(2\pi \times 98 \times 10^6)^2 \times 1 \times 10^{-6}}\]
\(C \approx 2.6 \text{ pF}\)
Recuerda que la precisión en los valores de los componentes es crucial para el correcto funcionamiento del filtro.
Los filtros LC pasivos, aunque muy efectivos para ciertas aplicaciones, presentan limitaciones en su implementación en frecuencias extremadamente altas o bajas.
Respuesta digital de un filtro paso banda
En aplicaciones más avanzadas, los filtros digitales paso banda pueden ser implementados utilizando algoritmos en procesadores de señal digital (DSP).
Estos filtros digitales tienen la ventaja de una mayor flexibilidad y capacidad de ajuste, permitiendo cambiar los parámetros como la frecuencia central y ancho de banda sin necesidad de alterar el hardware.
Para generar un filtro de paso banda o stop banda generalmente partimos de un filtro de paso bajo y obtenemos el resto mediante operaciones con la señal original.
En la entrada anterior vimos de forma intensiva el filtro exponencial EMA aplicado a filtrado de paso bajo y paso alto.
Para recapitular, recordemos que una señal puede ser considerada como una suma de componentes frecuenciales.
En el filtro de tipo exponencial la cantidad de suavizado se controla a través del factor alpha.
Lo que sí sabemos es que cuanto menor sea el factor alpha mayor será el suavizado de la señal, y por tanto, menor la frecuencia de corte.
Estos son los resultados para un alpha Low de 0.025 y alpha High de 0.5.
Es decir, en un único filtro hemos eliminado el ruido de alta frecuencia y el bias de la señal.
Aquí tenemos una implementación sencilla de un filtro de paso banda y stop banda exponencial (EMA).
En el ejemplo vamos a filtrar una serie de integer desordenados que simulan una señal como la que podríamos obtener al realizar una medición.
¿Y si lo metemos en una librería para que sea más cómodo de usar?
Por supuesto que sí, aquí una librería Double EMA Filter para Arduino.
Respuesta de fase cero y filtros FIR e IIR
La función bandpass utiliza un filtro de orden mínimo con una atenuación de banda de parada de 60 dB y compensa el retardo introducido por el filtro.
La sintaxis:
y = bandpass(x,wpass) filtra la señal de entrada x mediante un filtro paso banda con un rango de frecuencia de banda de paso especificado por el vector de dos elementos wpass y expresado en unidades normalizadas de π rad/muestra.
y = bandpass(x,fpass,fs) especifica que x se ha muestreado a una tasa de fs hercios.
El vector de dos elementos fpass especifica el rango de frecuencia de banda de paso del filtro en hercios.
y = bandpass(___,Name=Value) especifica opciones adicionales para cualquiera de las sintaxis anteriores con argumentos de par nombre-valor.
Puede modificar la atenuación de banda de parada, la Inclinación del filtro paso banda y el tipo de respuesta al impulso del filtro.
La opción "fir" diseña un filtro de respuesta al impulso finita (FIR) de orden mínimo y fase lineal.
Para compensar el retardo, la función añade a la señal de entrada N/2 ceros, donde N es el orden del filtro.
Después, la función filtra la señal y elimina las primeras N/2 muestras de la salida.
En este caso, la señal de entrada debe ser al menos el doble de larga que el filtro que cumple las especificaciones.
La opción "iir" diseña un filtro de respuesta al impulso infinita (IIR) de orden mínimo y utiliza la función filtfilt para realizar un filtrado de fase cero y compensar el retardo del filtro.
Si la señal no es al menos tres veces más larga que el filtro que cumple las especificaciones, la función diseña un filtro de menor orden y, por tanto, de menor inclinación.
La opción "auto" diseña un filtro FIR de orden mínimo si la señal de entrada es lo suficientemente larga y, si no lo es, un filtro IIR de orden mínimo.
Calcule el orden mínimo que debe tener un filtro FIR para cumplir las especificaciones.
Si la señal es al menos el doble de larga que el orden de filtro requerido, diseñe y utilice ese filtro.
Si la señal no es lo suficientemente larga, calcule el orden mínimo que debe tener un filtro IIR para cumplir las especificaciones.
Si la señal es al menos tres veces más larga que el orden de filtro requerido, diseñe y utilice ese filtro.
Si la señal no es lo suficientemente larga, trunque el orden a un tercio de la longitud de la señal y diseñe un filtro IIR de ese orden.
La reducción de orden se realiza a costa de la inclinación de la banda de transición.
Filtre la señal y compense el retardo.
Inclinación y coste computacional
La inclinación de la banda de transición se especifica como un escalar o un vector de dos elementos en el intervalo [0.5, 1).
A medida que la inclinación aumenta, la respuesta del filtro se acerca a la respuesta paso banda ideal, pero la longitud de filtro resultante y el coste computacional de la operación de filtrado también aumentan.
Utilice filter(d,x) para filtrar una señal x con d.
A diferencia de bandpass, la función filter no compensa el retardo del filtro.
Frecuencia de Nyquist y límites de muestreo
La frecuencia de Nyquist, fNyquist, es el componente de frecuencia más elevado de una señal que puede muestrearse a una tasa dada sin solapamiento.
fNyquist es 1 (×π rad/muestra) cuando la señal de entrada no cuenta con información temporal y fs/2 hercios cuando la señal es un horario o cuando especifica una tasa de muestreo.
El rango de frecuencia de banda de paso normalizada se especifica como vector de dos elementos en el intervalo (0, 1).
El rango de frecuencia de banda de paso se especifica como vector de dos elementos en el intervalo (0, fs/2).
La tasa de muestreo se especifica como un escalar real positivo.
Ejemplo de filtrado digital
Cree una señal muestreada a 1 kHz durante 1 segundo.
La señal contiene tres tonos, uno a 50 Hz, otro a 150 Hz y un tercero a 250 Hz.
Los tonos de alta frecuencia y de baja frecuencia tienen el doble de amplitud que el tono intermedio.
Realice un filtrado paso banda de la señal para eliminar los tonos de baja frecuencia y de alta frecuencia.
Especifique frecuencias paso banda de 100 Hz y 200 Hz.
Muestre las señales originales y las filtradas, y también sus espectros.
Realice un filtrado paso banda de la señal para separar el registro medio de los otros dos.
Especifique frecuencias paso banda de 230 Hz y 450 Hz.
Filtre ruido blanco muestreado a 1 kHz mediante un filtro paso banda de respuesta al impulso infinita con un ancho de banda de paso de 100 Hz.
Utilice diferentes valores de inclinación.
El soporte de números complejos es: Sí.
Filtros paso-banda, ancho de banda y RESONANCIA
Aplicaciones relacionadas con la respuesta paso banda
Los filtros paso banda son esenciales en diversas aplicaciones como telecomunicaciones y procesamiento de audio, garantizando que solo las señales de interés sean transmitidas.
Los filtros paso banda son componentes cruciales en diversas áreas de la ingeniería.
Permiten filtrar y procesar señales, garantizando que solo las frecuencias deseadas pasen mientras se bloquean las interferencias.
Estos filtros son vitales en sistemas de comunicación, equipos de audio, y tecnología de diagnóstico médico, facilitando una transmisión de señal sin ruidos ni distorsiones.
Los filtros paso banda se utilizan en sistemas de comunicación para permitir que solo pase un rango específico de frecuencias, mejorando la calidad de la señal.
Las características de los filtros paso banda afectan la claridad y calidad del sonido al permitir que solo las frecuencias específicas pasen a través, reduciendo el ruido y mejorando la fidelidad.
Criterios para seleccionar el tipo de respuesta
Los criterios para seleccionar la frecuencia de corte de un filtro paso banda incluyen la aplicación específica, el rango de frecuencias de interés, la atenuación necesaria fuera de la banda y el ancho de banda deseado.
- La aplicación específica.
- El rango de frecuencias de interés.
- La atenuación necesaria fuera de la banda.
- El ancho de banda deseado.
- La frecuencia central.
- El factor de calidad \(Q\).
- La ondulación admisible en la banda de paso.
- La inclinación de las regiones de transición.
- La ganancia requerida.
- Las tolerancias de los componentes y las limitaciones del amplificador operacional.
La elección entre una respuesta de banda ancha y una respuesta muy selectiva depende de la separación entre las señales que se desea conservar y las interferencias que se deben atenuar.
tags: #tipo #de #respueta #de #un #filtro
Publicaciones populares:
- Filtro Hiflofiltro para Honda CBR 600 F4
- Cómo instalar ADSL con microfiltros: tutorial completo
- Funcionamiento de los medios filtrantes para agua
- Propiedades del grano de lino y su efecto desmineralizante: guía de consumo seguro
- Impacto en la salud de la agua destilada hipotónica